
码头实海联调:水下机器人完成一轮日常海测验证
从码头整备到入水观测,FUNOVA 团队以「日常海测」把实验室指标放到海里反复验证,持续打磨水下机器人在真实场景中的可靠性。
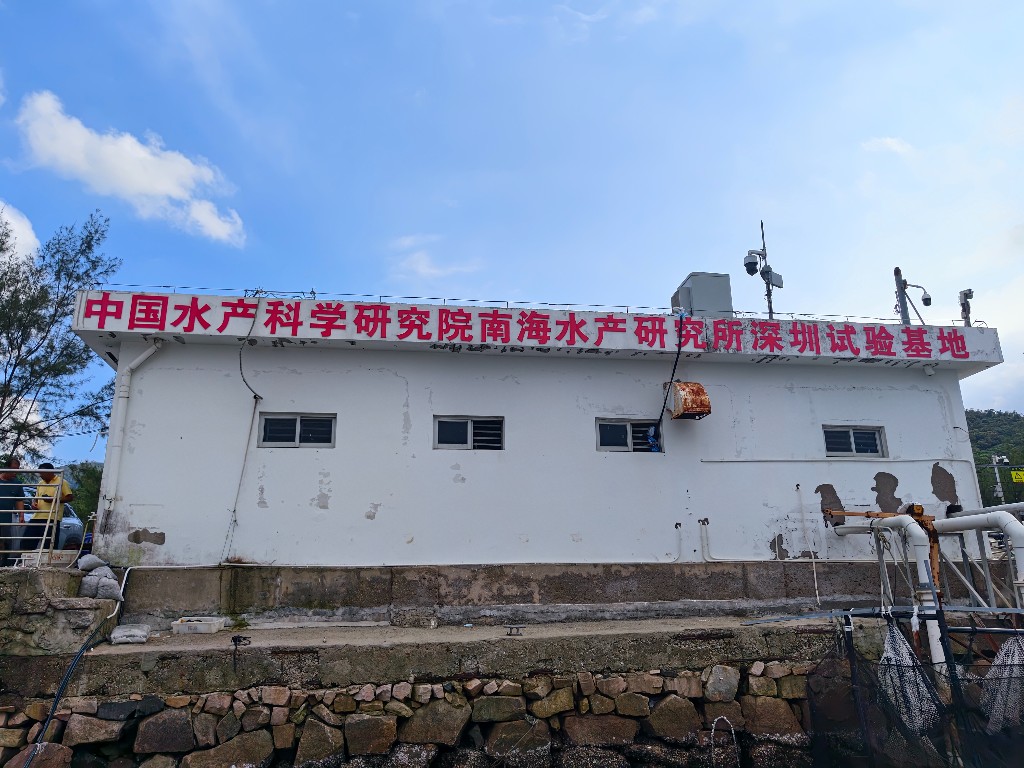
水下机器人真正落地,靠的不是展厅演示,而是一次次把设备带到海边、放到真实浪涌与水流里跑通。为验证推进、感知、通信与操控表现,FUNOVA 研发团队近日在近岸试验水域开展日常海测,现场完成机器人整备、缆控链路接通与入水观测,形成「下水—联调—回传」的完整闭环。
海测前,团队先在码头完成机体检查、控制系统连接与黄色缆控线铺设。推进器、摄像头、照明与岸端手柄一一确认后,才进入下水环节——把风险前置处理,把变量尽量可控,是日常海测的基本纪律。
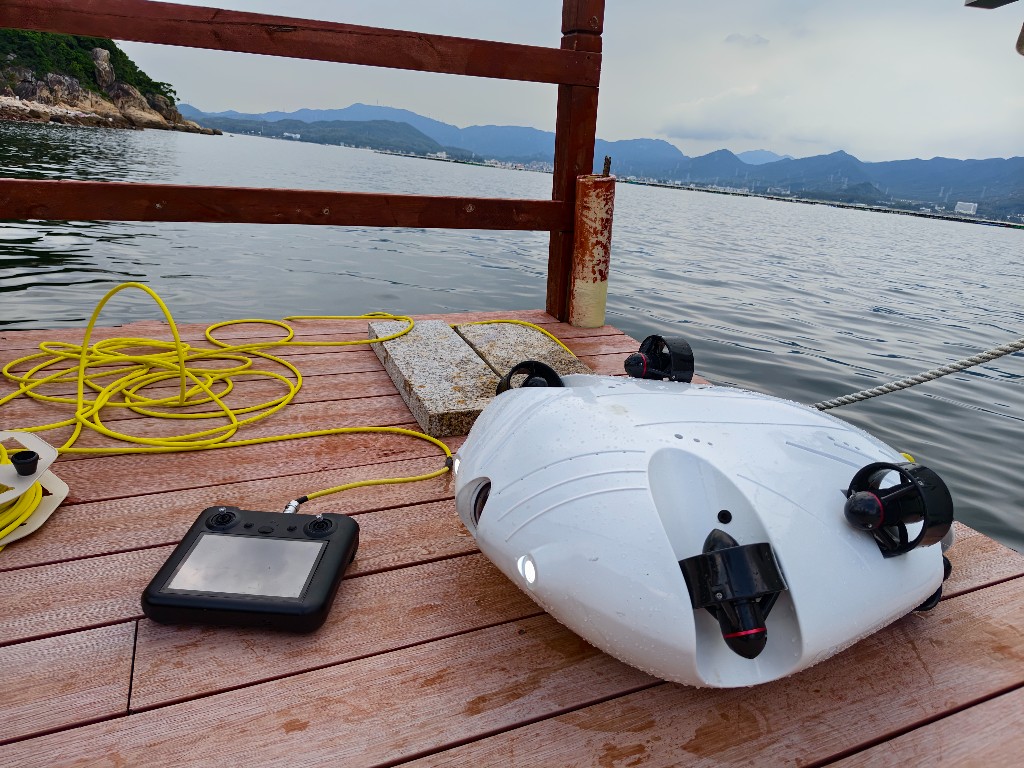
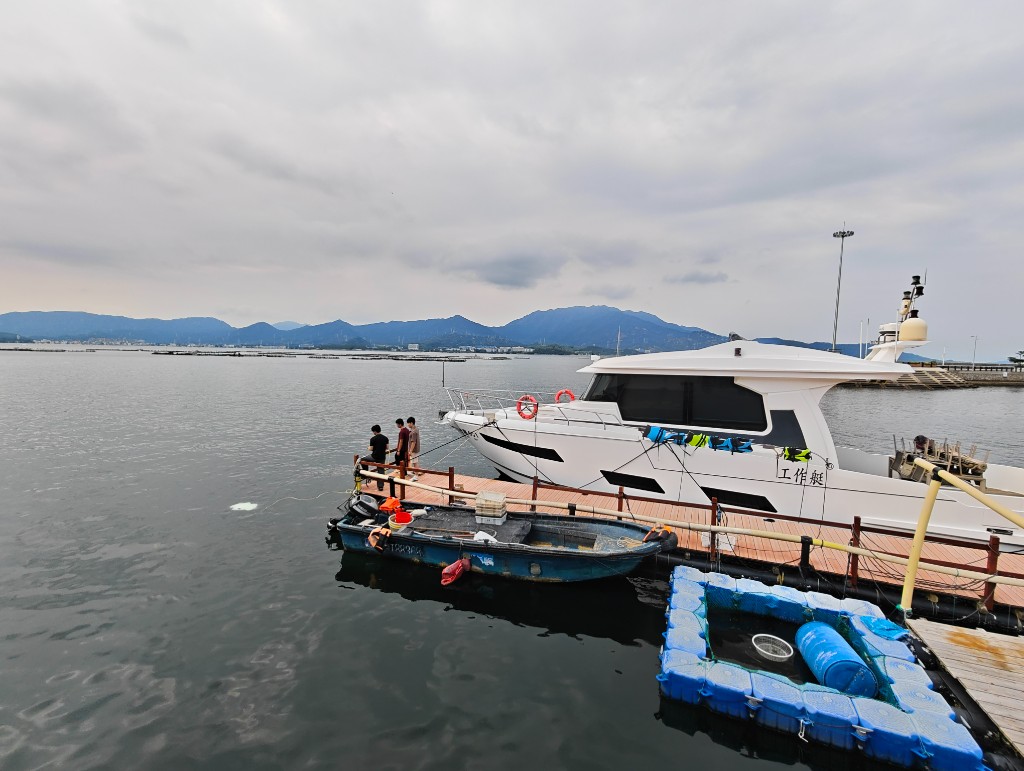
本次海测依托近岸科研水域与工作艇协同保障。岸上负责操控与状态监测,水面由工作艇配合定位与应急支持,码头侧同步记录入水姿态与海面反馈。三条线并行,是为了让每一次动作都有人看、有数据留、有问题可追。
验证重点包括:机器人入水后的姿态稳定、推进响应是否跟手、缆控通信是否连续、视频回传是否清晰,以及多人间的口令协同是否顺畅。这些指标直接关系到后续智慧渔业巡检、网箱作业与近岸工程场景能不能「敢用、能用、好用」。
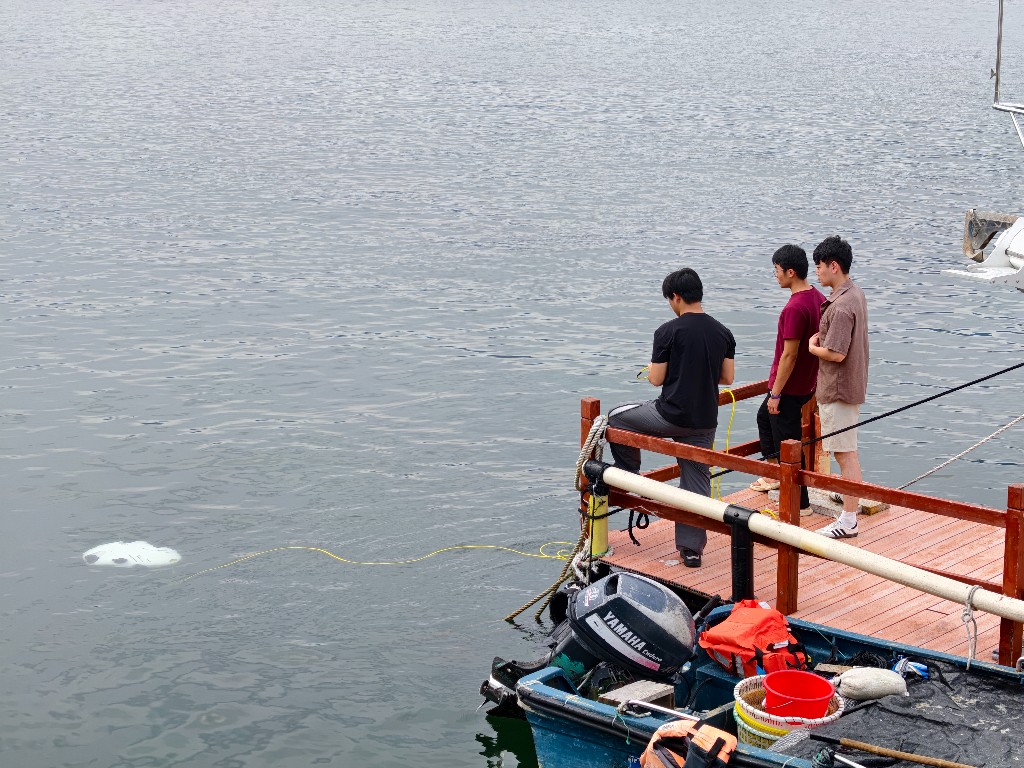
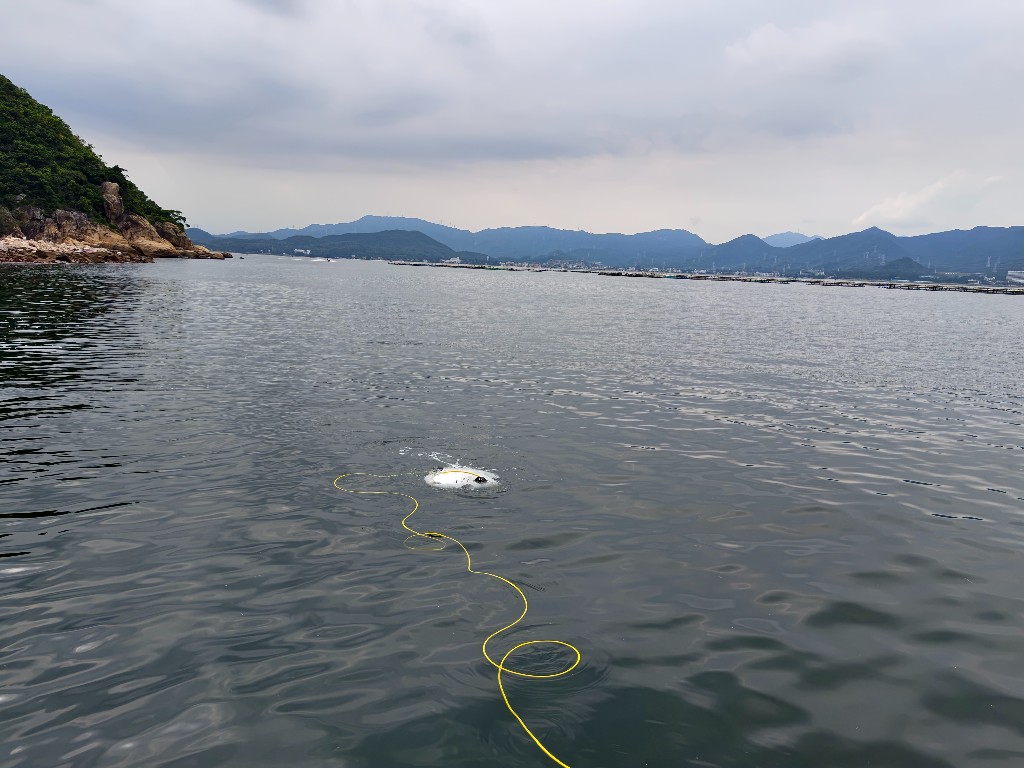
入水后,黄色缆控线成为岸端与机器人之间的「生命线」——既承担供电与指令下发,也回传视频与状态数据。团队一边操控,一边盯着海面缆线走势与机体反馈:浪涌是否造成姿态抖动、推进是否出现延迟、画面是否出现卡顿,都会被当场记录,便于当晚复盘。
与实验室水池不同,真实海域的水流、能见度与风浪随时变化。日常海测的价值,正在于把这些「不听话」的变量暴露出来,再反向优化算法、结构与操作流程。一次海测未必完美,但每一次都能把产品往前推进一步。
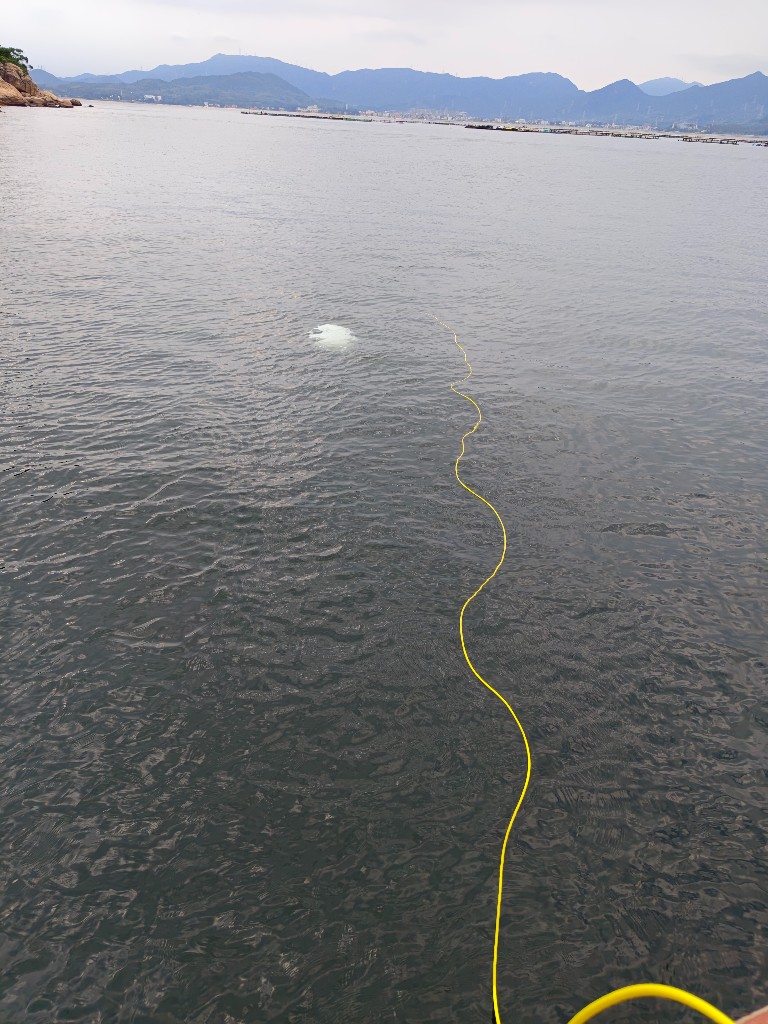
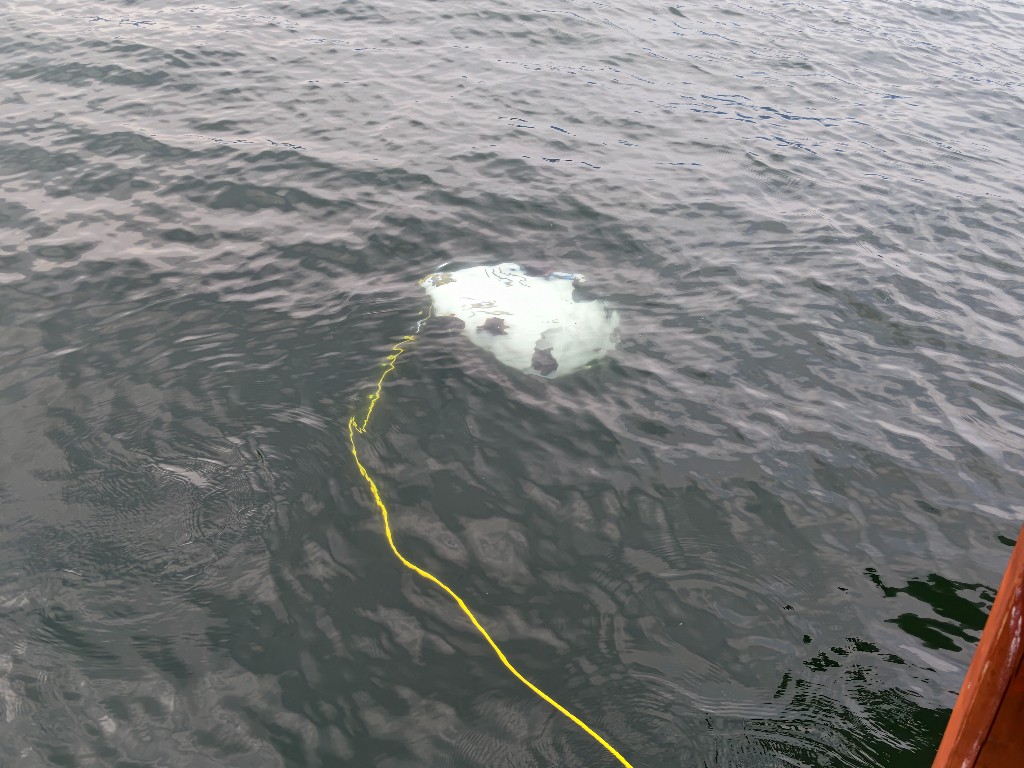
海测收工后,团队会对推进数据、通信质量、操控手感与异常片段逐项复盘,形成改进清单:哪些属于环境干扰、哪些属于参数可调、哪些需要结构或固件迭代。把现场经验沉淀成可复用的标准动作,才能让下一轮海测更高效,也让交付现场更有底气。
「日常海测」不是一次性演示,而是 FUNOVA 产品工程的长期节奏。未来我们将继续在近岸与作业场景中反复验证水下机器人,让它在真实环境中更稳、更准、更好用,真正服务智慧渔业监测与海洋作业需求。